惠斯通400W防爆伺服电机码垛机器人方案
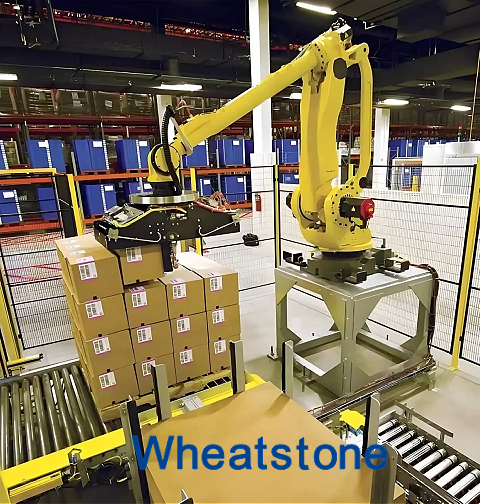
石化成品包装车间的码垛工位,地面上散落着从包装袋缝隙逸出的化工粉料,空气中悬浮的粉尘在工位灯照射下清晰可见。一台重载码垛机器人正在执行袋装物料的抓取和堆叠动作,末端夹爪闭合、提升、旋转、下降、释放,每个循环的节拍时间以秒为单位计算。驱动这套动作的电机,需要在粉尘弥漫的1区或21区环境中,提供吨级物料搬运所需的启停扭矩和位置精度。
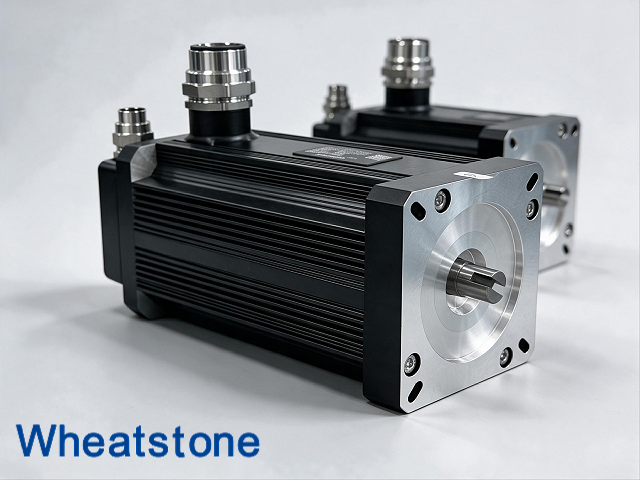
惠斯通400W防爆交流伺服电机在该场景中的适配,围绕码垛机器人的三个核心运动轴展开:末端执行器(夹爪吸盘)、转位机构、升降立柱。
末端执行器:抓取与释放的力矩响应
码垛机器人的末端执行器需要在抓取和释放动作中提供稳定的力矩输出。袋装物料在抓取时,夹爪的闭合力矩需要克服包装袋表面的摩擦阻力和物料内部的抗变形阻力。如果力矩不足,夹爪在提升过程中可能出现物料滑脱;如果力矩过大,可能压溃包装袋导致物料泄漏。
惠斯通400W防爆交流伺服电机的额定扭矩输出配合减速机构,可覆盖5至20 N·m的末端执行器力矩需求范围。伺服电机的力矩响应特性在此有实际价值——从控制器发出抓取指令到电机输出额定扭矩,响应时间在毫秒级,使夹爪的闭合动作在节拍时间内完成且力矩曲线可控。
对于吸盘式末端执行器,电机驱动真空泵或直接驱动吸盘翻转机构,同样需要精确的力矩控制和快速响应能力。
转位机构:堆叠定位的精度保障
码垛机器人的转位机构负责将抓取到的物料旋转至目标堆叠角度。多层堆垛时,每一层的转位角度偏差会逐层累积。如果单层转位偏差为0.5°,堆叠10层后累计偏差可能达到5°,导致货垛倾斜。
惠斯通该系列电机标配高分辨率编码器,配合闭环矢量控制,重复定位精度可达到±0.02mm量级。在转位机构中,电机的角度定位精度直接决定物料在托盘上的落点精度。0.1至3000 rmin的宽调速范围使转位机构可以在低速下完成精确定位,在空载返回时以高速运行缩短节拍。
升降立柱:重载启停的扭矩储备
升降立柱是码垛机器人中负载最重的运动轴。吨级袋装物料在提升和下降过程中,电机的负载包括物料重力、立柱自身质量和运动惯性力。启动时需要克服静摩擦和惯性,下降时需要控制制动扭矩防止物料自由落体。
惠斯通防爆伺服电机的峰值扭矩达到额定扭矩的3倍以上。在升降立柱的启动瞬间,电机可以输出数倍于额定值的扭矩来克服负载惯性,确保提升动作平稳起步。在下降制动阶段,电机的力矩控制模式可以提供可调的制动力矩,使物料以受控速度下降。
400W功率等级在配合适当减速比的情况下,可以覆盖中等吨位码垛机器人的升降驱动需求。功率等级的选择依据是负载质量、提升速度和加速度要求——400W电机在峰值扭矩工况下提供的瞬时力矩,是选型计算中的关键参数。
粉尘环境中的防爆合规
码垛作业区域的粉尘环境是选型的首要约束。化工粉料、粮食粉尘、金属粉末等可燃性粉尘在空气中达到一定浓度时,遇到电火花或高温表面可能引发粉尘爆炸。
惠斯通400W防爆交流伺服电机的防爆认证体系为Ex d IIB T4 Gb(气体防爆),可选配Ex tb IIIC T130℃ Db粉尘防爆认证,覆盖粉尘21区和22区。IIIC组别对应导电性粉尘(如铝粉、石墨粉),T130℃温度组别要求电机表面温度不超过130℃,低于多数有机粉尘的阴燃温度阈值。
隔爆外壳的设计是合规的基础。精加工的隔爆接合面表面粗糙度控制在Ra≤6.3μm,间隙严格遵循GB 3836.2标准,确保内部爆炸火焰在穿过接合面时被冷却熄灭。对于同时存在可燃气体和粉尘的复合风险场景(如溶剂蒸气与粉料共存),气体+粉尘双防爆方案的选型逻辑是先分别评估两种危险区域,再取两者中更严格的要求。
防爆电机在码垛机器人上的系统集成
码垛机器人的控制系统通常采用总线通讯方式与伺服驱动器交互。惠斯通该系列电机支持EtherCAT、CANopen等总线协议,编码器信号和电机控制信号通过同一总线传输,简化了系统布线。电机内置温度传感器和振动监测功能,支持预测性维护——在电机出现轴承磨损或绝缘劣化趋势时提前发出预警,避免产线意外停机。
基座尺寸的选择依据是安装空间的法兰尺寸约束。惠斯通产品线覆盖40mm至400mm基座范围,400W功率等级对应的基座规格可根据码垛机器人的关节结构定制。电压选项适配380VAC或220VAC工业供电,编码器配置根据定位精度需求选择。
江苏惠斯通机电科技有限公司在防爆电机领域有二十余年积累,防爆交流伺服电机系列覆盖不同功率和扭矩等级,持有ATEX、IECEx国际认证及国内防爆合格证,可根据码垛负载、粉尘类型、环境温度和通讯协议进行参数定制。
 18915029551
/
18961193390
/
18915807832


